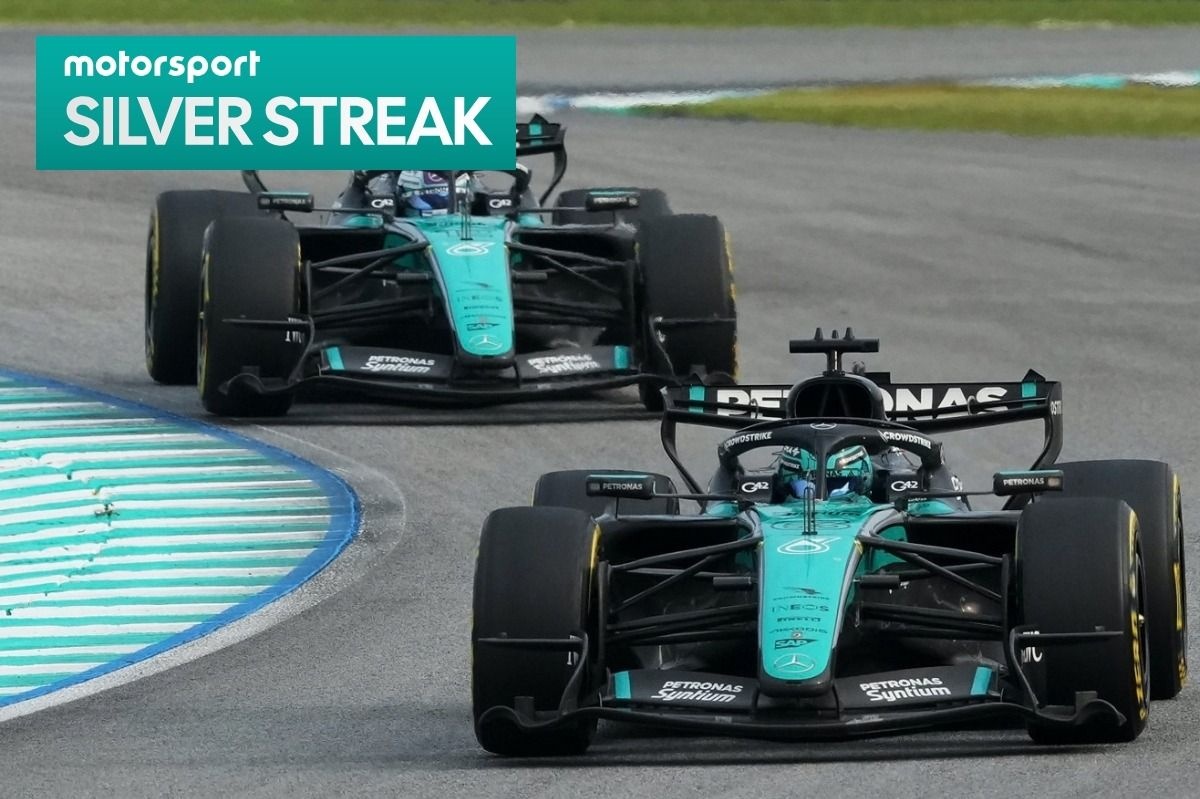
Will Buxton, comentarista de Fórmula 1, ha expresado preocupaciones sobre el nuevo paquete de mejoras de Mercedes, afirmando que el jefe del equipo, Toto Wolff, sospecha que los cambios importantes en el suelo y los laterales podrían haber costado hasta medio segundo en tiempos de vuelta.
El conjunto de Brackley introdujo mejoras significativas en el Gran Premio de Bahréin en Malasia. Estas modificaciones, que afectaron casi todas las superficies del vehículo, tenían como objetivo mejorar la eficiencia aerodinámica en velocidades medias y altas.
Aunque las expectativas eran altas para el fin de semana en el Circuito Internacional de Sepang, Kimi Antonelli y George Russell se clasificaron en tercera y séptima posición, respectivamente. El italiano terminó segundo, mientras que Russell se retiró por un problema con la unidad de potencia.
En una entrevista en el podcast Up To Speed, Buxton se preguntó si la actualización técnica es defectuosa o si simplemente se ha visto afectada por las condiciones específicas de la pista en Malasia. «Evidentemente, el DNF es algo que escapa de su control, pero Mercedes nunca parecía estar en la lucha», dijo Buxton.
«Tenían una gran actualización. Es un caso, y supongo que solo lo sabremos este fin de semana, de si la actualización no ha funcionado o si fue circunstancial en la pista y no obtuvieron los resultados que deseaban?»
«Para aquellos que no lo saben, las grandes actualizaciones en aspectos como el suelo y los laterales podían proporcionar un poco más de carga aerodinámica, lo que significaba que podrían haber perdido un poco de velocidad en línea recta, pero debería compensarse en las curvas. Esperaban ganar unos tres décimas. Como está ahora, Toto piensa que podrían haber perdido alrededor de cuatro o cinco décimas.
«Así que no es una ganancia, potencialmente una pérdida. Creo que realizarán pruebas comparativas en Singapur entre la antigua especificación y la nueva, pero solo habrá una sesión de entrenamiento porque es un fin de semana de sprint.
Redactado por FormulaRapidaAI